训练场 · 实时3D场景

扑翼角 -- 俯仰 -- 横滚 --
扑翼角度 wingAngle
--°
AS5600 磁编码器
俯仰角 pitch
--°
MPU6050 姿态解算
横滚角 roll
--°
MPU6050 姿态解算
电机转速 motorSpeed
--RPM
电机驱动反馈

实时时序曲线 (最近 30 秒)

wingAngle pitch roll motorSpeed
训练遥控器 · 虚拟蝴蝶 待起飞 · 模拟
SWA OFF
SWB OFF
视角
左杆 油门 / 偏航
PAIRFLYFLYWING · SIM
SYSSTBY
THR0%
PIT0°
ROL0°
FLP0.0Hz
ALT1.50m
RPM0
SPD0.0m/s
右杆 俯仰 / 横滚
TRIM

模拟机,只控制网页里的虚拟蝴蝶,不碰真机。
左杆上=起飞 下=下降,左右=转向;右杆推上=前进,左右=侧移。
键盘 W/S 前进后退 · A/D 左右 · ←/→ 转向 · Q/E 油门 · V 视角 · 空格 复位。

📦 数据存档 SQLite · sensor.db · 1Hz 采样

⬇ 导出CSV
点击上方按钮查询历史存档数据
#时间扑翼角°俯仰°横滚°转速RPM
暂无查询 · 数据库持续记录每次飞行

🗂 大赛数据库 SQLite · twin.db · 设计数据贯穿产品全生命周期(PLM)

⬇ 导出CSV
读取大赛数据库中…
时间PLC步序动作速度X 绝对位置X定位误差X序号
暂无数据

对应官方《数据库构建辅助手册》6 张表: BK_DataModel(43列主数据) · BK_ActionType(步序字典) · BK_MBD_FILE / BK_MBD_PATH(模型文件登记) · BK_MileageFront / BK_MileageRecord(里程台账)。 与上方 sensor.db 的实时遥测分开存放,互不影响。

实体样机 · Unity孪生 · 网页孪生 对照

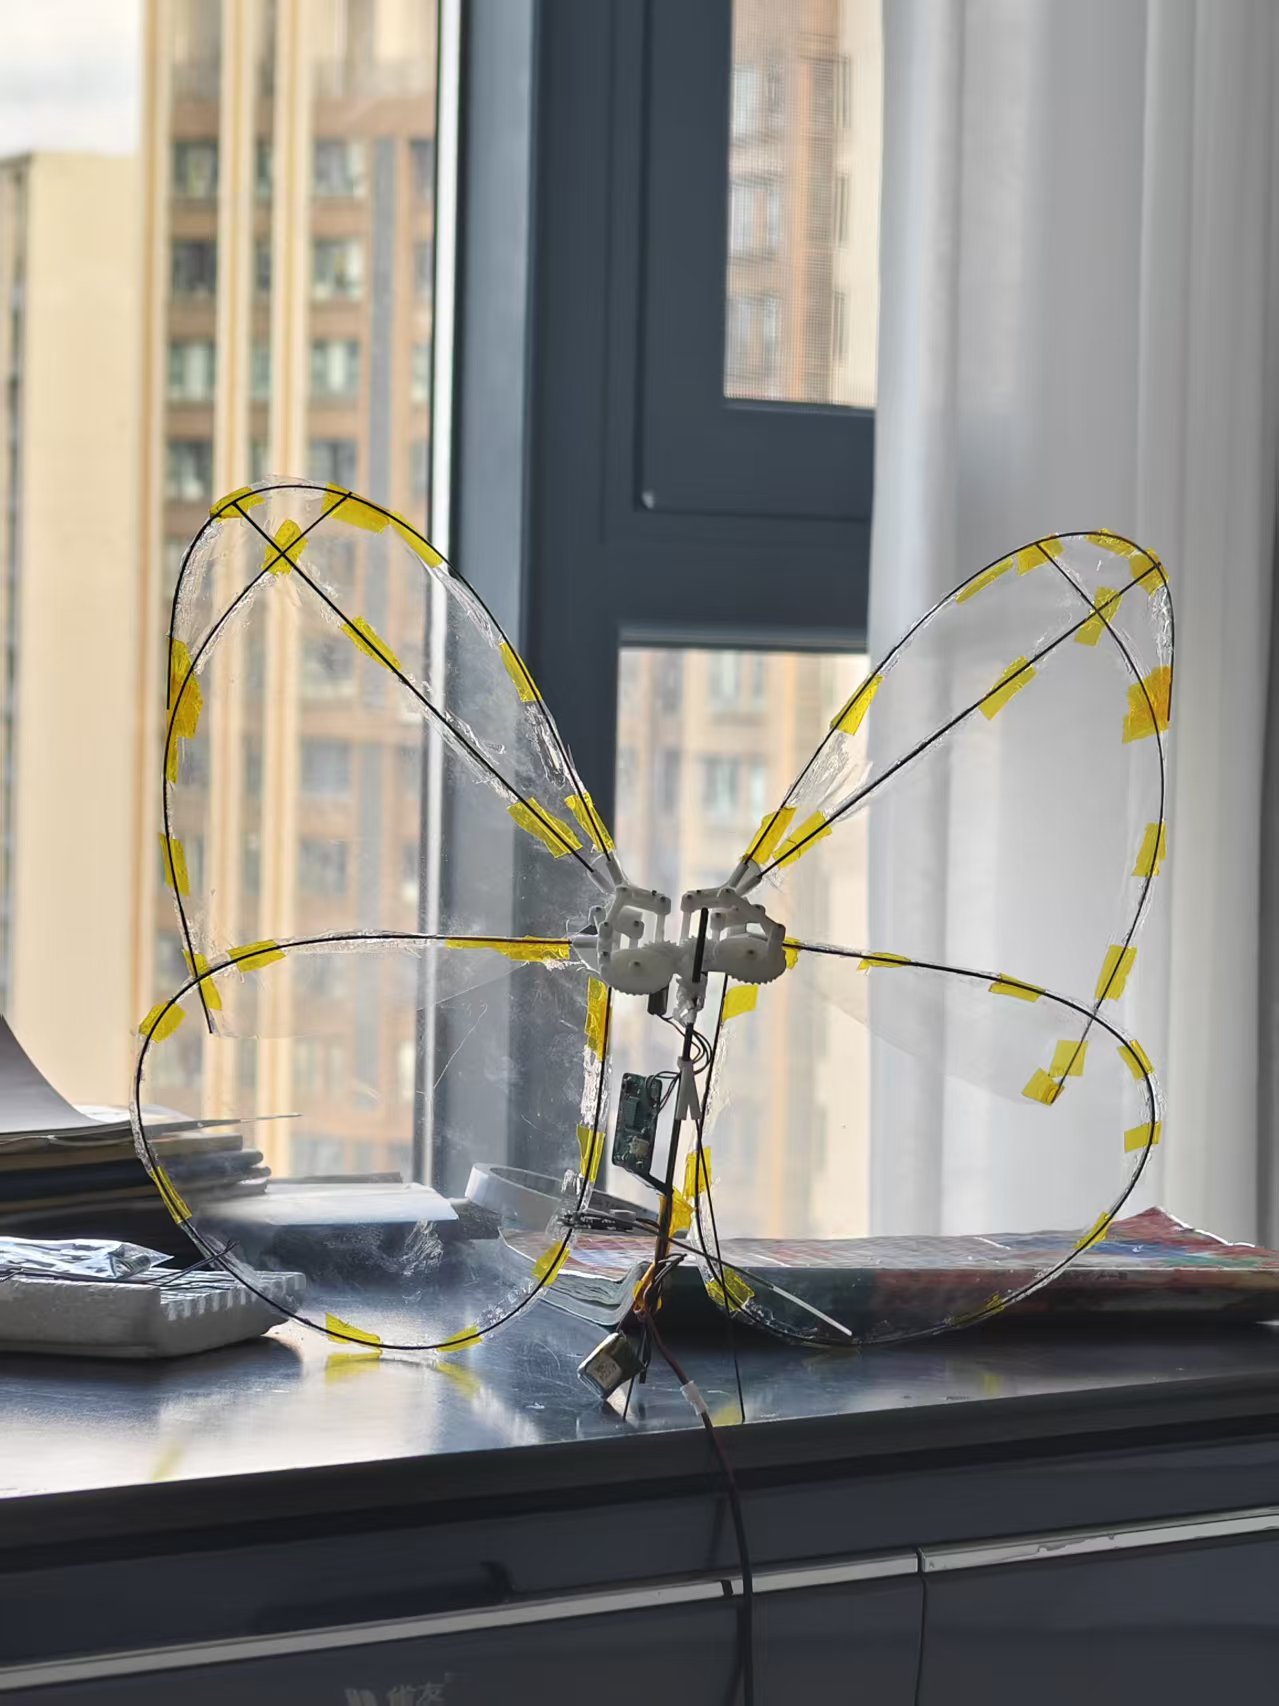
仿生蝴蝶实体原型照片
📸

请上传实体原型照片
web/img/gallery/prototype.jpg

① 实体样机ESP32-S3 + MPU6050 + AS5600
Unity数字孪生场景截图
🎮

请上传Unity孪生截图
web/img/unity.png

② Unity 孪生本地串口采集 + WebSocket上传
③ 网页孪生Three.js 实时渲染(本页上方)